

توضیحات
دوره Self Driving and ROS 2 – Learn by Doing! Perception & Vision. این دوره آموزشی یک برنامه عملی و جامع از مجموعه «خودران و ROS 2 – یادگیری عملی» است که به فراگیران کمک میکند تا حس بینایی، پردازش تصویر، ادراک سهبعدی و ناوبری بینایی را با استفاده از ROS 2 و زبانهای Python و C++ به یک ربات خودران اضافه کنند. این دوره چهارمین و آخرین بخش از مجموعه آموزشی «خودران و ROS 2 – یادگیری عملی!» به شمار میرود و برای کسانی طراحی شده است که میخواهند رباتی بسازند که با بهرهگیری از ROS 2، محیط پیرامون خود را ببیند، درک کند و در آن حرکت نماید. در حالی که ربات در مراحل قبلی توان حرکت، نقشهبرداری، مکانیابی و مسیریابی را فرا گرفته است، این دوره بر آموزش حس بینایی و ورود به دنیای Physical AI از طریق مباحث نظری و عملی بینایی ماشین، بینایی استریو، ابر نقاط، ادومتری بصری و Visual SLAM تمرکز دارد. رویکرد اصلی این دوره بر پایه یادگیری عملی است و هر بخش از سه مرحله توضیح تئوری مفهوم و قابلیت، استفاده از آن در یک مثال عملی ساده و پیادهسازی نهایی روی یک ربات واقعی تشکیل شده است. تمامی درسهای برنامهنویسی هم به زبان Python و هم به زبان C++ ارائه میشوند تا فراگیران بتوانند زبان دلخواه خود را انتخاب کنند یا در هر دو زبان مهارت کسب نمایند. این دوره از تمامی توزیعهای ROS 2 پشتیبانی میکند و امکان دنبال کردن کامل مطالب در محیط شبیهسازی نیز وجود دارد. در طول مسیر آموزشی، مفاهیمی مانند مدل دوربین پینهول، لنزها، اعوجاج، کالیبراسیون دوربین، پردازش تصویر با OpenCV، شبیهسازی دوربینهای RGB و استریو در Gazebo، تبدیل تصاویر ناهماهنگی به ابر نقاط سهبعدی و فیلتر کردن آنها با PCL بررسی میشوند. همچنین تخمین حرکت با ادومتری بصری، اجرای Visual SLAM با RTAB-Map، تسلط بر ابزارهای بینایی در ROS 2 و ساخت یک ربات واقعی با Raspberry Pi پوشش داده میشوند تا شرکتکنندگان درک عمیقی از ادراک رباتی و سیستمهای خودران به دست آورند.
آنچه فرا خواهید گرفت
- ساخت یک ربات واقعی مجهز به ROS 2 و اجرای تمامی قابلیتها بر روی سختافزار
- تسلط بر ROS 2 به عنوان جدیدترین نسخه سیستمعامل ربات و ابزارهای بینایی آن شامل Image Transport، Quality of Service، Message Filters و Components
- یادگیری تئوری رباتیک از جمله نحوه تشکیل تصویر در دوربین، مدل دوربین پینهول، لنزها، اعوجاج و کالیبراسیون دوربین
- پیادهسازی الگوریتمهای بینایی ماشین با OpenCV شامل فضاهای رنگی، فیلترگذاری، ماسکها و کانتورها و ساخت ربات دنبالکننده توپ
- پیادهسازی الگوریتمهای ادومتری بصری با استفاده از آشکارسازهای ویژگی (SIFT، FAST، ORB)، هندسه اپیپولار و جریان نوری
- شبیهسازی ربات خودران و دوربینهای RGB و استریو در Gazebo و تبدیل تصاویر ناهماهنگی به ابر نقاط سهبعدی
- ایجاد نقشه سهبعدی از محیط اطراف ربات با استفاده از ابر نقاط و فیلتر کردن آنها با PCL
- برنامهنویسی Arduino برای کاربردهای رباتیک
- تسلط بر RTAB-Map و پیادهسازی الگوریتمهای Visual SLAM همراه با بستن حلقه با روش Bag of Words
این دوره مناسب افرادیست که
- علاقهمندان به خودروها و سیستمهای خودران
- سازندگان و علاقهمندان به فعالیتهای سرگرمی در حوزه رباتیک
- توسعهدهندگان نرمافزاری که میخواهند ROS 2 و رباتیک را یاد بگیرند
- دانشجویان یا مهندسانی که قصد دارند ساخت یک ربات را از پایه بیاموزند
- توسعهدهندگانی که با ROS 2 آشنا هستند و میخواهند از آن در کاربردهای دنیای واقعی استفاده کنند
- توسعهدهندگان ROS که مایل به یادگیری و مهاجرت به ROS 2 هستند
- مهندسان رباتیک که به دنبال توسعه مهارتهای خود در ناوبری خودران هستند
- توسعهدهندگان مبتدی Python که به حوزه سیستمهای خودران علاقهمندند
- توسعهدهندگان مبتدی C++ که به حوزه سیستمهای خودران علاقهمندند
مشخصات دوره Self Driving and ROS 2 – Learn by Doing! Perception & Vision
- ناشر: Udemy
- مدرس: Antonio Brandi
- سطح آموزش: مبتدی تا پیشرفته
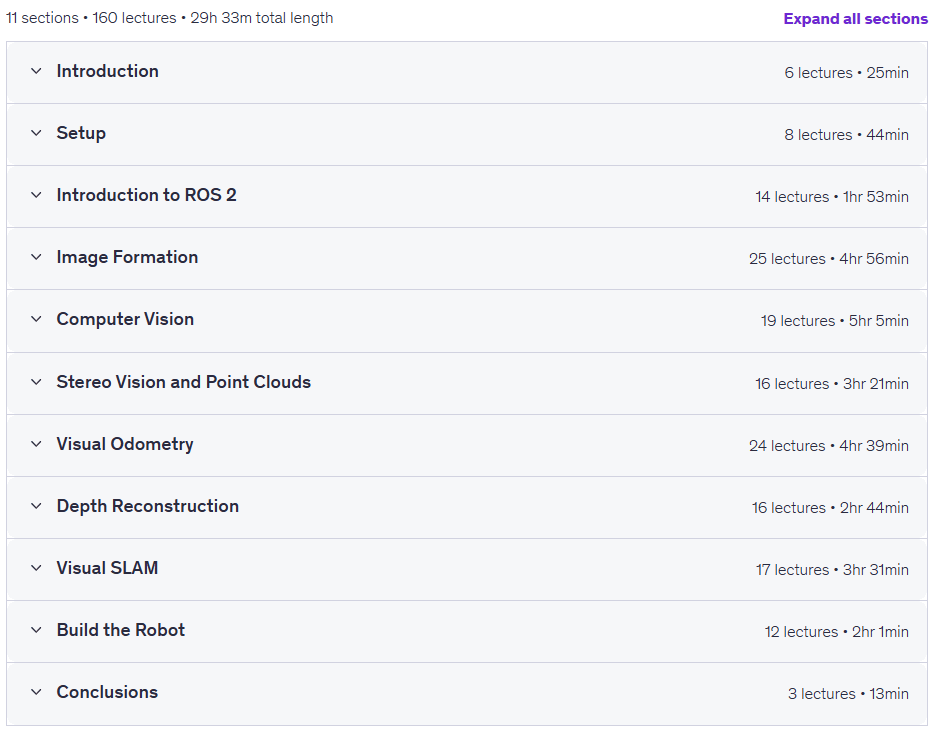
- مدت زمان آموزش: 29 ساعت و 33 دقیقه
- تعداد دروس: 160
سرفصل های دوره
پیشنیازهای دوره Self Driving and ROS 2 – Learn by Doing! Perception & Vision
- Programming Arduino for Robotics Applications
- Basic knowledge of Linux
- No prior knowledge of ROS or ROS 2 required
- No prior knowledge of Robotics theory required
- No hardware required. All the course can be followed also using only the PC
تصاویر دوره
نمونه فیلم دوره
راهنمای نصب
پس از Extract، با Player دلخواه خود مشاهده کنید.
زیرنویس: انگلیسی
کیفیت: 1080p
لینک دانلود
گذرواژه فایل(ها): www.downloadly.ir
حجم فایل
21.5 گیگابایت