
توضیحات
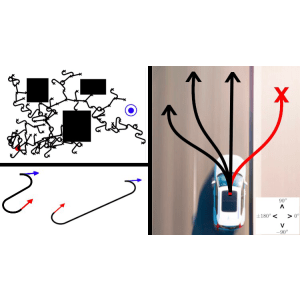
Autonomous Robots: Nonholonomic Motion Planning Algorithms، دوره آموزش ربات های خودکار و یادگیری محاسبه مسیرهای هموار با برنامه ریزی حرکت مبتنی بر نمونه گیری توسط آکادمی یودمی منتشر شده است. برنامه ریزی حرکت یک زمینه مهندسی است که با محاسبه یک مسیر از ابتدا تا یک مکان هدف و در عین حال اجتناب از موانع سر و کار دارد، برای مثال با استفاده از نقشه گوگل یا اپل. اکثر قریب به اتفاق وسایل نقلیه در دنیای امروز از نوع ماشین ها، قایق ها، هواپیماها غیر هولونومیک هستند، به این معنی که با توجه به فضای موجود، درجات آزادی حرکت محدودی دارند. به عنوان مثال، به جابه جایی خودرو بین پارکینگ های مجاور فکر کنید. خودرو نمی تواند از پهلو به پارکینگ دوم برود. باید معکوس شود و به سمت نقطه بچرخد یا در یک مسیر دایره ای حرکت کند. با توجه به دو موقعیت و عنوان دل خواه بر روی نقشه، وظیفه یافتن یک مسیر هموار است که محدودیت های سرعت خودرو را برطرف می کند.
این کار با استفاده از مسیر دوبین انجام می شود. در این درس یاد می گیرید که چگونه مسیر دوبین را از اصول اولیه استخراج کنید و همچنین از طریق یک آموزش، این روش را پیاده سازی و تست کنید. در ادامه با نحوه ترکیب این تئوری با الگوریتم های برنامه ریزی حرکت مبتنی بر نمونه گیری آشنا خواهید شد. دو ماموریت بعدی شامل یافتن یک مسیر با استفاده از RRT و RRT * با مسیر دوبین خواهد بود. در نهایت، ماموریت نهایی شامل RRT افزایشی با مسیر دوبین برای یک سناریوی نقشه راه واقع گرایانه خواهد بود که در آن خودرو اطلاعات محدودی دارد.
آنچه خواهید آموخت
- الگوریتم Curve Dubins را برای تولید مسیر هموار بین دو نقطه روی نقشه یاد بگیرید.
- یک مسیر را با استفاده از الگوریتم های جستجوی سریع درختان تصادفی (RRT)و RRT * ترکیب شده با Curve Dubins محاسبه کنید.
- اصول اولیه برنامه ریزی مسیر افزایشی برای کاربردهای بلادرنگ را یاد بگیرید.
- یک مسیر با استفاده از RRT فزاینده با Curve Dubins تعیین کنید و نتایج خود را به صورت کمی تحلیل کنید.
این دوره برای چه کسانی مناسب است
- هر کسی که به خودکار کردن، رباتیک، الگوریتم ها و برنامه ریزی مسیر علاقه داشته باشد.
مشخصات دوره Autonomous Robots: Nonholonomic Motion Planning Algorithms
- ناشر : Udemy
- مدرس : Vinayak Deshpande
- زبان: انگلیسی
- سطح آموزش: مقدماتی
- تعداد دروس: 23
- مدت زمان آموزش: 3 ساعت و 21 دقیقه
سر فصل های دوره Autonomous Robots: Nonholonomic Motion Planning Algorithms

پیش نیاز های دوره
- No programming experience needed. I will teach you everything from scratch.
- It is recommended that students have Python 3.9.x, Numpy 1.23.x and Matplotlib 3.x ready for the assignments.
تصاویر

فیلم نمونه
راهنمای نصب
پس از Extract، با Player دلخواه خود مشاهده کنید.
زیرنویس: ندارد
کیفیت: 720p
لینک دانلود
گذرواژه فایل(ها): www.downloadly.ir
حجم فایل
2.28 گیگابایت